Don't hesitate to send a message


วิธีการทำงานของมอเตอร์ขับเคลื่อนกลาง: ภายในข้อเหวี่ยง เกียร์ เซ็นเซอร์ และการไหลของแรงบิด
ถามผู้ขับขี่ส่วนใหญ่ว่ามอเตอร์ขับเคลื่อนกลางทำหน้าที่อะไร แล้วคุณจะได้ยินเวอร์ชันที่เรียบง่าย: มันช่วยให้คุณเหยียบได้ จริงอยู่ แต่ส่วนที่น่าสนใจนั้นลึกลงไปอีกชั้นหนึ่ง มอเตอร์ขับเคลื่อนกลางเป็นเครื่องจักรไฟฟ้าที่มีเกียร์ขนาดกะทัดรัดซึ่งรับกระแสตรงจากแบตเตอรี่ แปลงเป็นการหมุน และป้อนการหมุนนั้นเข้าไปในใบจาน โซ่ และเฟืองใบเดียวกันที่ขาของคุณใช้อยู่แล้ว เนื่องจากกำลังเข้าสู่ระบบขับเคลื่อนแทนที่จะเลี่ยงผ่าน เกือบทุกอย่างเกี่ยวกับความรู้สึกของจักรยานยนต์ ตั้งแต่กำลังในการไต่ขึ้นไปจนถึงระยะทางจนถึงการสึกหรอของโซ่ ตามมาด้วยการตัดสินใจออกแบบครั้งเดียวนั้น
เราสร้างฮับมอเตอร์ในหนิงโปมาเป็นเวลานาน ซึ่งหมายความว่าเราใช้เวลาหลายชั่วโมงในการศึกษารูปแบบอื่นๆ เช่นกัน ยูนิตมิดไดรฟ์แก้ปัญหาบางอย่างได้อย่างสวยงามและสร้างปัญหาอื่นๆ ขึ้นมา นี่คือสิ่งที่เกิดขึ้นจริงภายในตัวเรือนที่กะโหลกด้านล่าง
ตำแหน่งที่มอเตอร์ขับเคลื่อนกลางอยู่
มอเตอร์ขับเคลื่อนกลางจะติดตั้งอยู่ที่กะโหลก โดยมีศูนย์กลางอยู่ที่เพลาข้อเหวี่ยงและอยู่ระหว่างแป้นเหยียบ เอาท์พุตจะไปถึงใบจาน จากนั้นจึงเคลื่อนไปตามโซ่ไปยังเฟืองหลังและสุดท้ายไปที่ล้อหลัง
นั่นทำให้ข้อเหวี่ยงเป็นจุดเชื่อมต่อ แหล่งพลังงานสองแหล่งมาบรรจบกันที่นั่น ขาของคุณและมอเตอร์ และทั้งสองแหล่งปล่อยผ่านสายโซ่เส้นเดียว บนจักรยานแบบใช้ดุมล้อ เส้นทางทั้งสองจะแยกจากกัน: ขาของคุณขับเคลื่อนโซ่ในขณะที่มอเตอร์ภายในดุมล้อหมุนขอบล้อโดยตรงและไม่เคยสัมผัสกับระบบขับเคลื่อน
ภายในตัวเรือน: จากกระแสไปจนถึงแรงบิดข้อเหวี่ยง
สเตเตอร์ ขดลวด และแม่เหล็ก
มอเตอร์ขับเคลื่อนกลางเกือบทั้งหมดเป็นเครื่องจักร DC แบบไร้แปรงถ่านสามเฟส สเตเตอร์ที่มีขดลวดทองแดงจะอยู่ภายในตัวเครื่อง และมีโรเตอร์ที่มีแม่เหล็กถาวรหมุนอยู่รอบๆ เซ็นเซอร์ฮอลล์รายงานตำแหน่งของโรเตอร์ เพื่อให้ผู้ควบคุมทราบอยู่เสมอว่าจะต้องจ่ายพลังงานให้กับคอยล์ใดต่อไป เติมพลังให้กับขดลวดตามลำดับและโรเตอร์จะหมุน นั่นคือเคล็ดลับทั้งหมด
ขั้นตอนการลดลง
มอเตอร์ขนาดเล็กจะมีความสุขในการหมุนที่ความเร็วไม่กี่พันรอบต่อนาที ในขณะที่มนุษย์เหยียบที่ประมาณ 60 ถึง 90 รอบต่อนาที บางสิ่งบางอย่างจะต้องเชื่อมช่องว่างนั้น ชุดเกียร์ดาวเคราะห์ ซึ่งมักมีสองขั้นตอนโดยมีอัตราส่วนรวมกันประมาณ 15:1 ถึง 25:1 ความเร็วแลกกับแรงบิด การเลือกรูปทรงฟัน ฟันเฟือง และจาระบีจะตัดสินว่าตัวเครื่องรู้สึกเงียบแค่ไหน และจะอยู่รอดในตอนเช้าที่หนาวเย็นได้ดีเพียงใด
คลัตช์ทางเดียว
ระหว่างกระปุกเกียร์และใบจานนั้นมีสปริงหรือคลัตช์แบบลูกกลิ้งอยู่ ช่วยให้มอเตอร์ขับเคลื่อนโซ่โดยไม่ต้องเหยียบแป้นถอยหลัง ดังนั้นคุณจึงสามารถเคลื่อนที่หรือเหยียบโดยที่มอเตอร์ปิดอยู่โดยไม่ต้องลากกระปุกเกียร์ที่เสียไปรอบๆ
มอเตอร์รู้ได้อย่างไรว่ากดยากแค่ไหน
เซ็นเซอร์แรงบิดและเซ็นเซอร์จังหวะ
ตระกูลเซนเซอร์สองตัวมีอิทธิพลเหนือ เซ็นเซอร์จังหวะเพียงตรวจจับว่าข้อเหวี่ยงกำลังหมุนและสวิตช์ช่วยเปิด เซ็นเซอร์แรงบิดจะวัดแรงที่คุณออกแรง โดยปกติจะวัดผ่านสเตรนเกจในกะโหลกหรือโดยการอ่านค่าการบิดในแกน และปรับขนาดเอาท์พุตของมอเตอร์ให้ตรงกัน การตรวจจับแรงบิดคือสิ่งที่ทำให้จักรยานยนต์แบบขับกลางรู้สึกเหมือนเป็นส่วนต่อของขาแทนที่จะเป็นสวิตช์
งานของผู้ควบคุม
ตัวควบคุมจะอ่านเซ็นเซอร์เหล่านั้น ดูแรงดันและความเร็วของแบตเตอรี่ และสับ DC ให้เป็นพัลส์สามเฟส ด้วยการควบคุมแบบภาคสนาม จะปรับจังหวะเวลาหลายร้อยครั้งต่อวินาที ซึ่งช่วยให้มอเตอร์เงียบและมีประสิทธิภาพ ในขณะเดียวกันก็บังคับใช้ความเร็วตัด และป้องกันแพ็คจากการคายประจุลึก
การไหลของพลังงานทีละขั้นตอน
- แบตเตอรี่จ่าย DC ให้กับคอนโทรลเลอร์
- เซ็นเซอร์รายงานแรงเหยียบ จังหวะ และความเร็วล้อ
- ตัวควบคุมจะแปลง DC เป็นกระแสสามเฟสและยิงขดลวดสเตเตอร์ตามลำดับ
- โรเตอร์หมุนเร็วและมีแรงบิดพอประมาณ
- เกียร์ดาวเคราะห์จะลดความเร็วและเพิ่มแรงบิด
- คลัตช์ทางเดียวจะส่งแรงบิดนั้นไปยังใบจาน
- โซ่ เฟืองหลัง และล้อหลังช่วยให้ออกสู่ถนนได้
เหตุใดมอเตอร์ขับเคลื่อนกลางจึงปีนได้ดีมาก
ข้อดีไม่ใช่พลังดิบ แต่เป็นข้อได้เปรียบ เนื่องจากมอเตอร์จะป้อนระบบขับเคลื่อน จึงสืบทอดเกียร์ของจักรยานยนต์ ใส่เกียร์ต่ำบนทางลาดชัน แล้วมอเตอร์จะหมุนต่อไปในช่วงที่มีประสิทธิภาพ ในขณะที่ล้อหมุนช้าๆ ด้วยแรงบิดทวีคูณ ฮับมอเตอร์ไม่สามารถทำเช่นนั้นได้ ความเร็วของมันขึ้นอยู่กับความเร็วของล้อ ดังนั้นในการไต่ขึ้นอย่างยากลำบาก มอเตอร์จะวิ่งช้าๆ ร้อนขึ้น และสูญเสียประสิทธิภาพในเวลาที่คุณต้องการมากที่สุด
การแลกเปลี่ยนก็เป็นจริงเช่นกัน แรงบิดของมอเตอร์ส่งผ่านโซ่และเฟืองในทุกการขับขี่ ดังนั้นชิ้นส่วนเหล่านั้นจึงสึกหรอเร็วขึ้น นอกจากนี้ ผู้ขับขี่ยังต้องเปลี่ยนเกียร์อย่างสมเหตุสมผล เนื่องจากการดึงเกียร์กลางที่สูงเกินไปจะทำให้ระบบขับเคลื่อนและกระปุกเกียร์ภายในตึงเกินไป
ภาพรวมของ กลางไดรฟ์ และ ฮับไดรฟ์
| ด้าน | Mid-Drive | Hub Drive |
|---|---|---|
| ตำแหน่งมอเตอร์ | ที่กะโหลกระหว่างแป้นเหยียบ | ภายในดุมล้อหน้าหรือหลัง |
| เส้นทางพลัง | ใบจาน, โซ่, คาสเซ็ท, ล้อหลัง | มันถูกสร้างขึ้นผ่านล้อโดยตรง |
| ใช้เกียร์ของจักรยาน | ใช่ เอาท์พุตจะคูณด้วยเกียร์ที่เลือก | ไม่ ความเร็วของมอเตอร์จะเป็นไปตามความเร็วล้อ |
| ทางชันที่สูงชันและบรรทุกของหนัก | รักษาแรงบิดโดยการลดเกียร์ลงสู่เกียร์ต่ำ | แรงบิดลดลงเมื่อความเร็วล้อลดลงและความร้อนสะสม |
| ตำแหน่งน้ำหนัก | ภาคกลางและต่ำ | ที่ปลายด้านหนึ่งของจักรยาน |
| การสึกหรอของระบบขับเคลื่อน | สูงกว่าโดยเฉพาะโซ่และคาสเซ็ต | ส่วนล่าง ระบบขับเคลื่อนจะรับแรงเหยียบเท่านั้น |
| บริการยางและล้อ | ล้อมาตรฐาน ซ่อมง่ายๆ | สายเคเบิลมอเตอร์และฮาร์ดแวร์แรงบิดเพื่อจัดการ |
| ต้นทุนและความซับซ้อน | ต้นทุนต่อหน่วยสูงขึ้น งานบูรณาการมากขึ้น | ง่ายกว่า ต้นทุนถูกกว่า ง่ายต่อการดัดแปลง |
| เหมาะที่สุดกับ | การปีนเขาทางเทคนิคและบรรทุกของหนักบนเนินเขา | การเดินทาง เส้นทางเรียบ และกองยานพาหนะที่ใช้ร่วมกัน |
ที่ที่ Hub Motors ยังคงสมเหตุสมผล
เราสร้างมอเตอร์ดุม ดังนั้นใช้สิ่งนี้โดยคำนึงถึงความเหมาะสม แต่โครงร่างก็เข้ามาแทนที่ ไม่มีโซ่วิ่งผ่านมอเตอร์ ไม่มีกระปุกเกียร์ในการบำรุงรักษา และไม่มีข้อกำหนดให้ผู้ขับขี่คำนึงถึงเรื่องเกียร์ กำลังส่งตรงไปที่พวงมาลัย รู้สึกถึงการตอบสนองของคันเร่งทันที และกลุ่มจักรยานสำหรับการเดินทางก็มีราคาไม่แพงในการดูแลรักษา ของเราเอง เทคโนโลยีมอเตอร์ดุมเกียร์ ใช้เกียร์คอมโพสิตและการลดขนาดภายในเพื่อให้ได้แรงบิดที่เป็นประโยชน์ที่ความเร็วล้อต่ำโดยไม่มีการลงโทษระบบขับเคลื่อนของไดรฟ์กลาง
สำหรับจักรยานส่งของบนเส้นทางในเมืองเรียบ ชานชาลาอุตสาหกรรม และผู้สัญจรไปมาแบบเบา การรวมกันนั้นหาใครเทียบได้ยาก
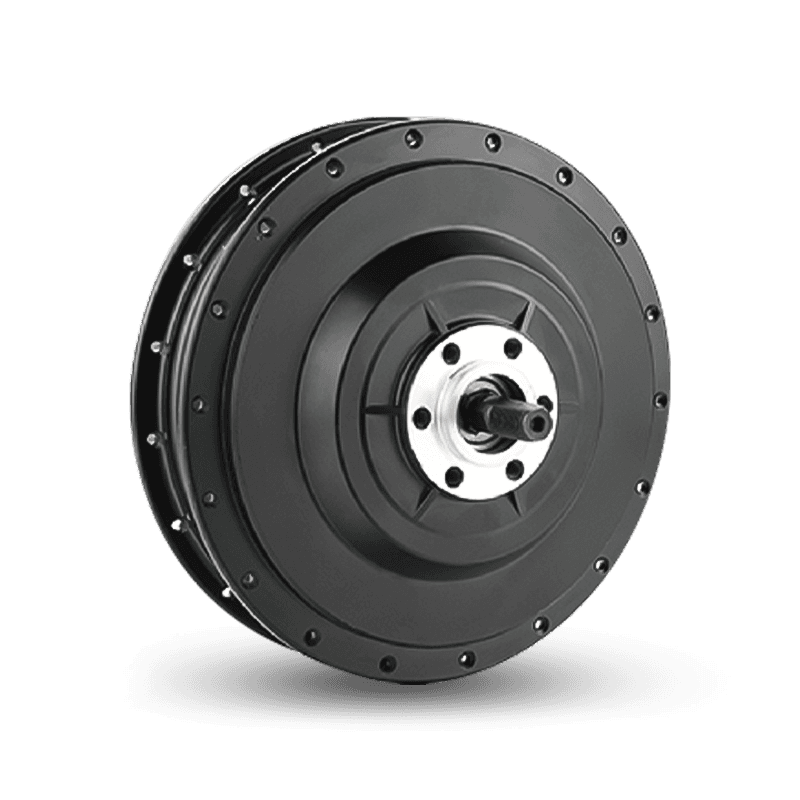 HENTACH E-Cargo ดุมมอเตอร์จักรยาน Series สำรวจฮับมอเตอร์ HENTACH สำหรับ e-bikes บรรทุกสินค้า ตั้งแต่ 250W ถึง 2000W พร้อมตัวเลือกด้านหน้า ด้านหลัง และเพลาทะลุสำหรับการบรรทุกและภูมิประเทศที่หลากหลาย ดูผลิตภัณฑ์ →
รักษาสุขภาพมอเตอร์ให้แข็งแรง
- รักษาโซ่ให้สะอาดและหล่อลื่นเบา ๆ โดยเฉพาะอย่างยิ่งบนไดรฟ์กลางซึ่งมีแรงบิดของมอเตอร์
- เคลื่อนตัวก่อนขึ้นเนิน ไม่ใช่ขึ้นครึ่งทาง
- หลีกเลี่ยงการขี่เกียร์ที่สูงจนมอเตอร์ทำงานตามอัตราการเดิน
- เก็บแบตเตอรี่ไว้ประมาณ 30 ถึง 80 เปอร์เซ็นต์หากจักรยานใช้งานเป็นเวลาหลายสัปดาห์
- ฟังเสียงใหม่ๆ การสะอื้น คลิก หรือเสียงดังก้องมักชี้ไปที่ตลับลูกปืน เกียร์ หรือฮาร์ดแวร์ที่หลวม
- ตรวจสอบน็อตเพลาและสลักเกลียวยึดมอเตอร์หลังจากผ่านไปสองสามร้อยกิโลเมตรแรก
การเลือกเค้าโครงสำหรับงานสร้างของคุณเอง
เริ่มต้นด้วยภูมิประเทศและรอบการทำงาน ไม่ใช่เอกสารข้อมูลจำเพาะ เส้นทางเรียบ อัตราเร่ง งบประมาณที่จำกัด และผู้ขับขี่ที่ไม่อยากเปลี่ยนเกียร์หันไปใช้มอเตอร์ดุมล้อ การปีนทางไกล การบรรทุกของหนัก และนักปั่นที่ชื่นชอบการใช้เกียร์จะชี้ไปทางเกียร์กลาง สายผลิตภัณฑ์จำนวนมากเสนอทั้งสองอย่างและไม่มีอะไรผิดปกติกับสิ่งนั้น
หากคุณกำลังชั่งน้ำหนักไดรฟ์ฮับสำหรับรุ่นใหม่ ของเรา โซลูชั่นฮับมอเตอร์ ครอบคลุมตัวเลือกด้านหน้าและด้านหลังตั้งแต่รุ่นคอมมิวเตอร์ 250W ไปจนถึงรุ่นแรงบิดสูงสำหรับรถยนต์บรรทุกสินค้าและเชิงพาณิชย์
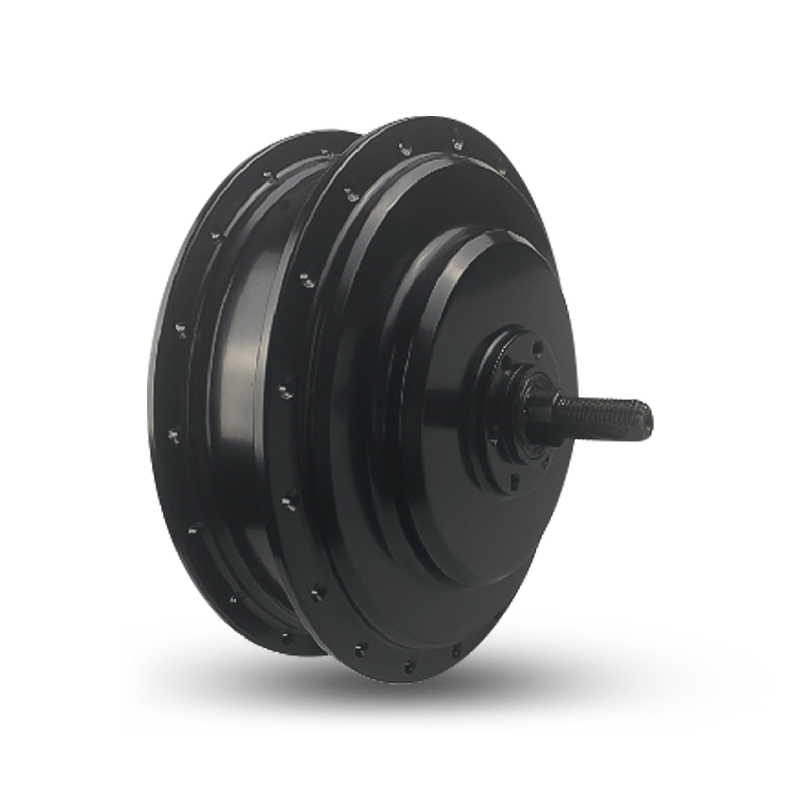 มอเตอร์ดุมหลัง E-Type Pro RC750 สำหรับบรรทุกสินค้าและ eMTB มอเตอร์ดุมล้อหลัง 350-750W พร้อมแรงบิด 85Nm, ระยะดรอปเอาท์ 142 มม. และความเข้ากันได้ของตลับเกียร์ 8-10 สปีดสำหรับสินค้าบรรทุกหนักสูงและการประกอบ eMTB ดูผลิตภัณฑ์ →
มอเตอร์ขับเคลื่อนกลางคือมอเตอร์ความเร็วสูงขนาดเล็ก กระปุกเกียร์สองจังหวะ คลัตช์ทางเดียว และชุดเซ็นเซอร์ที่ทำงานเป็นชิ้นเดียว ส่วนไฟฟ้าตรงไปตรงมา ส่วนที่ชาญฉลาดคือส่วนที่ส่งเอาต์พุต: ไปยังระบบขับเคลื่อนของคุณ ซึ่งทุกเกียร์ที่คุณเลือกจะคูณสิ่งที่มอเตอร์สามารถทำได้ เข้าใจสิ่งนั้น และความแตกต่างระหว่างมิดไดรฟ์และฮับไดรฟ์ก็เลิกเป็นประเด็นอีกต่อไปแล้ว และกลายเป็นคำถามง่ายๆ เกี่ยวกับเส้นทางของคุณ น้ำหนักบรรทุกของคุณ และจำนวนการบำรุงรักษาที่คุณต้องการใช้งาน
ผลิตภัณฑ์ของเรา
สินค้าแนะนำ
-
 มอเตอร์ดุมหน้า E-Type F500
 ได้รับการออกแบบมาสำหรับจักรยานยนต์ E-Cargo และ E-M...
-
 มอเตอร์ดุมหลัง E-Type Pro RC750
มอเตอร์ดุมล้อหลัง E-Type Pro RC750 ได้รับการออกแบบมาสำหรับจักรยาน E-Cargo และ...
-
 มอเตอร์ดุมล้อหลัง E-Type RF500
 ได้รับการออกแบบมาสำหรับจักรยาน E-Cargo และ E-M...
-
 มอเตอร์ฮับด้านหลัง E-Type Pro RF750
มอเตอร์ดุมหลัง E-Type Pro RF750 ได้รับการออกแบบมาสำหรับจักรยาน E-Cargo และ E-...
-
 มอเตอร์ดุมล้อหน้า S-Type Pro F1500
มอเตอร์ดุมหน้า S-Type Pro F1500 ออกแบบมาสำหรับจักรยานยนต์ E-Carao และ E-Fat ใ...
-
 มอเตอร์ดุมหน้า S-Type F750
S-Type F750 ออกแบบมาสำหรับ E-Cargo และ E-Fat ช่วงกำลังพิกัดตั้งแต่ 500W ถึง 7...
-
 S-TYPE Max THRU AXLE มอเตอร์ดุมล้อหลัง
มอเตอร์ 2 เพลา S-TYPE Max ได้รับการออกแบบสำหรับการใช้งาน E-Fat, Moped และ Car...
-
 มอเตอร์ดุมล้อหลัง C-Type R350
 ออกแบบมาสำหรับจักรยานไฟฟ้าในเมือง มีช่วงกำลังพิ...
หากคุณสนใจในผลิตภัณฑ์ของเรา โปรดปรึกษาเรา
รายละเอียดการติดต่อ
- ที่อยู่:เลขที่. 3 Dingqiao Rd, เมือง Jiangshan, เขต Yinzhou, Ningbo, มณฑลเจ้อเจียง, จีน
- Phone: +86 13806662915
- อีเมล์: K.zhang@hengtai-cn.com
สินค้า
ลิงค์ด่วน
ศูนย์ข่าว
เทอร์มินัลมือถือ
Ningbo Yinzhou HENTACH Electromechanical Co., Ltd. สงวนไว้ทั้งหมด
